RESEARCH & DEVELOPMENT
핵심기술을 고도화하고, 적용을 넓히다.
초음파 용착 유닛에서 레이저 응용, 6DOF 플랫폼과 NAUT 비파괴검사까지 소노시스의 연구개발 방향입니다.
R&D FOUNDATION
초음파 기술을 기반으로
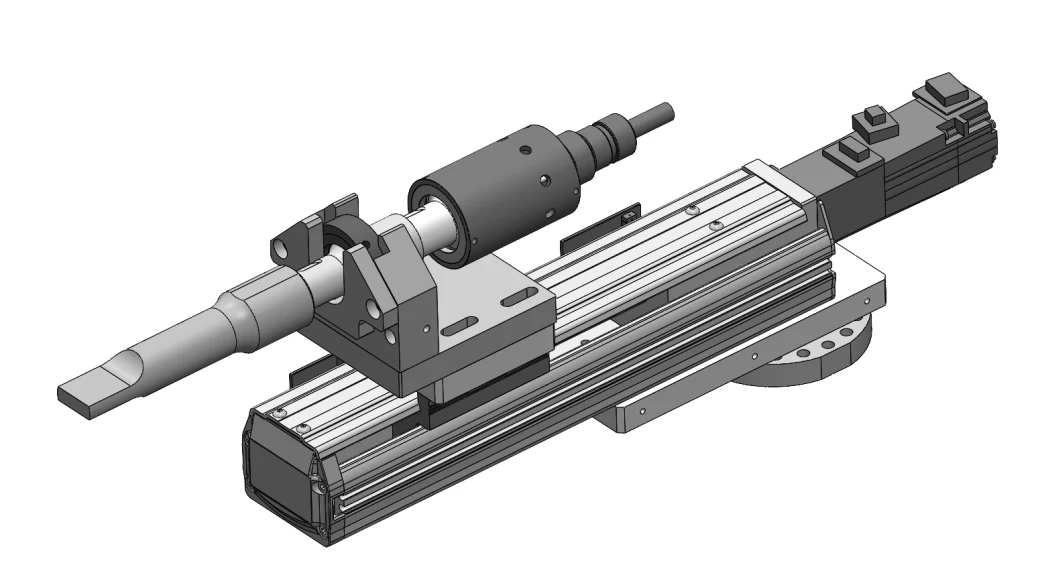
초음파 용착 유닛 개발·적용
- GMW17503·18042 대응 초음파 용착 유닛
- 연속 용착 혼(Continuous Welding Horn)
- 서보 건 타입 용착 유닛
- 티타늄 부스터
- 에너지 모드 타입 발진기
연구개발 기반
- 기업부설연구소 설립
- 9억 원 규모 정부 R&D 과제 선정 — 전자파 차폐 복합소재 초음파 용착기술 개발
- KISTI 산학연계 중소기업 R&BD 선정 — STEP 1·2·3
 이미지 확대 ⤢
회사소개서 2026.05 · 6, 13쪽
STANDARDIZATION
용착 유닛과 진동부 표준화
 확대 ⤢
개발·표준화 추진
구동 방식별 용착 유닛을 표준화하고, 혼과 부스터의 구성을 체계화합니다.
- 슬림라인 용착 유닛
- 스텝 모터 타입 용착 유닛
- 서보 모터 타입 용착 유닛
- 혼·부스터 표준화
회사소개서 2026.05 · 13쪽
LASER APPLICATION
레이저 가공 영역으로의 확장
응용 기술 개발
용착 · 필링 · 커팅
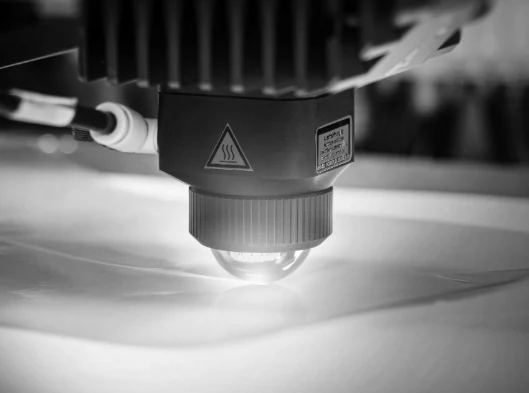
초음파 외의 가공 수요에 대응하기 위해 레이저 응용 시스템의 개발을 추진합니다.
- 레이저 용착 시스템 — 투명·불투명 타입
- 레이저 필링·마킹 시스템
- 레이저 커팅 시스템
원문에서 제시한 개발 항목입니다. 제품화 완료 여부나 가공 성능을 의미하지 않습니다.
 확대 ⤢
회사소개서 2026.05 · 13쪽
COMMON USE & FREE AXIS
다차종 대응 펀칭 시스템
 이미지 확대 ⤢
개발 추진
가공 위치와 툴 교환의 유연성
- 공용 초음파 펀칭 유닛
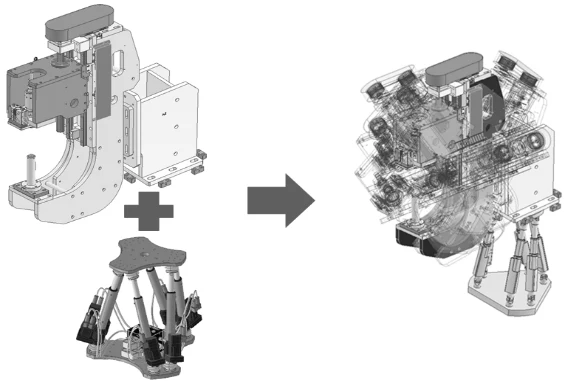
- 자유축 타입 펀칭 유닛: 6DOF 초음파 펀칭 시스템
- 자동 펀칭 툴 체인저: Rack in Rack 타입
부품 형상과 가공 위치에 맞추어 유닛을 배치하고, 툴 교환을 자동화하는 방향으로 개발을 추진합니다.
6DOF 기술 설명 보기회사소개서 2026.05 · 10, 13쪽
6DOF LINEAR ROBOT
다차종 혼류를 위한 모빌리티 플랫폼
위치와 자세를 함께 조정하는 6축 구조
차종별 부품 형상과 가공 위치에 대응하기 위해 X·Y·Z 이동과 Pitch·Roll·Yaw 자세를 조정하는 자유도 플랫폼입니다.
- 위치 정밀도: ±0.03 mm 수준 제시
- 카트리지 슬라이딩 지그를 통한 차종 교체
- 펀칭·용착·스테이킹 통합 제어
- 다관절 로봇 대비 정밀도 및 공간 효율 향상 지향
비교 대상과 산정 조건이 제공되지 않은 제시값이며, 실제 견적이나 보장 수치로 적용하지 않습니다. 회전축 각도 정밀도는 원문에 별도 수치가 없습니다.
이미지 확대 ⤢회사소개서 2026.05 · 10, 13쪽
NAUT NON-DESTRUCTIVE INSPECTION
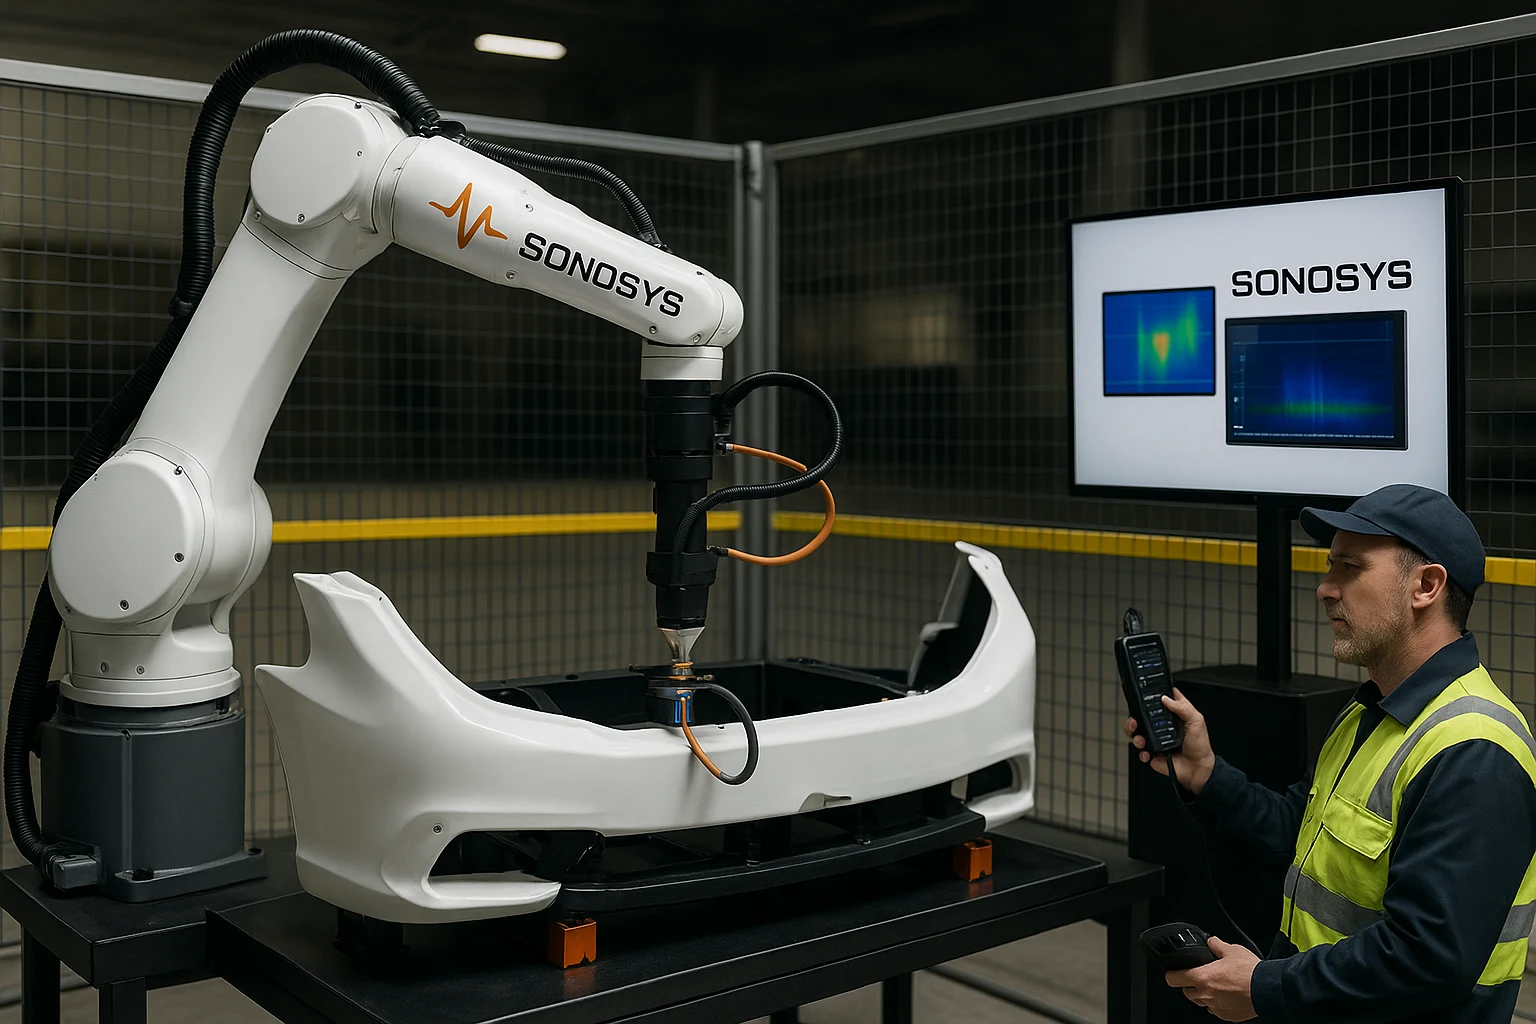
비접촉 초음파로 용착부를 검증합니다.
 이미지 확대 ⤢
비파괴검사와 AI 기반 품질 분석
공기 중 초음파 탐상(NAUT)을 이용해 용착 내부 상태를 검사하고, 수집 신호를 품질 분석과 공정 피드백에 활용하는 기술입니다.
- 비접촉 검사로 제품 접촉 손상 방지
- AI 딥러닝 모델 기반 결함 유형 자동 분류 지향
- 품질 트렌드 학습을 통한 공정 최적화 피드백
- 디지털 트윈 및 스마트 팩토리 연계 지향
검출 가능한 결함, 판정 기준과 검사 속도는 대상 부품과 공정 조건에 맞추어 검증합니다. 원문 이미지는 기술 설명·구성 예시를 포함합니다.
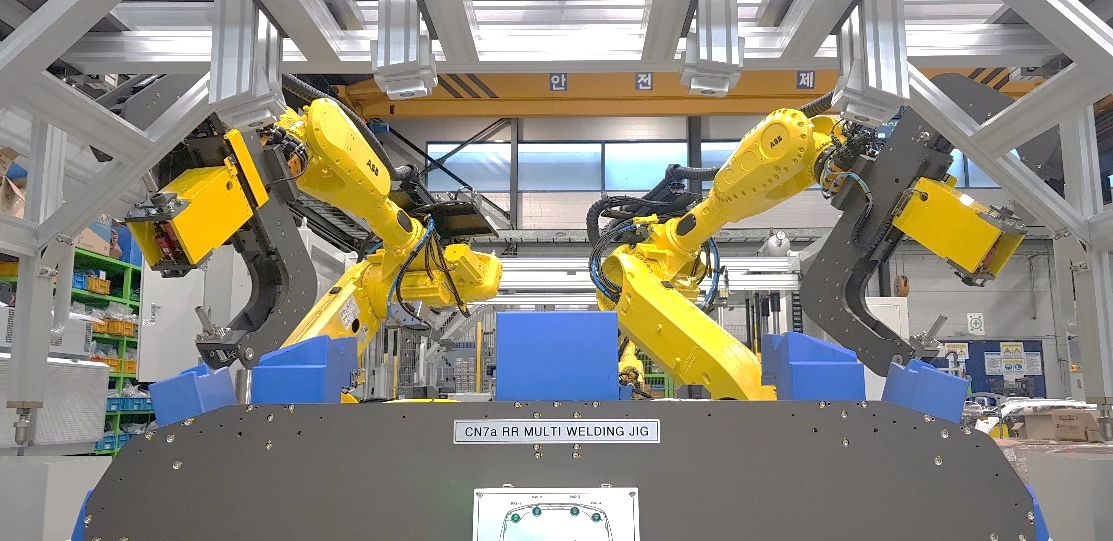
초음파 검사와 함께 조립 상태를 확인하는 검사 공정을 구성합니다.
회사소개서 2026.05 · 8, 12쪽